Menedżerowie procesów Linux: systemd, OpenRC, runit, s6, dinit
TL;DR - decyzja w 30 sekund
| System | Dla kogo | Dlaczego nie |
|---|---|---|
| systemd | Serwer, desktop, enterprise. Największy ekosystem, socket activation, cgroups v2, journald. Domyślny na 85% dystrybucji. | 48-65 MB RAM, 1,4 mln linii kodu, własny język konfiguracji, opinia o "przesadną rozbudowę funkcji". |
| OpenRC | Gentoo, Alpine, serwer z audytowalnością. Skrypty powłoki, graf zależności, start równoległy. Najbardziej dojrzała alternatywa. | Brak natywnej aktywacji socket, brak cgroups v2 domyślnie, konfiguracja to skrypty (nie INI). |
| runit | Minimalny system, embedded, Void Linux. 30 KB binarna, 4 MB RAM, najprostszy model nadzoru. | Brak grafu zależności (kolejność = kolejność alfabetyczna), brak cgroups, brak socket activation. |
| s6 | Teoretyczna precyzja nadzoru, Adélie, Obarun. execline zamiast powłoki, graf zależności via s6-rc. | Stroma krzywa uczenia, execline to odrębny język, brak cgroups domyślnie. |
| dinit | Najbliższy systemd pod względem funkcji, ale 21 tys. linii kodu zamiast 1,4 mln. Chimera, Artix, KaOS. | Najmłodszy (2017), najniższa dojrzałość, ekosystem wtyczek w fazie budowy. |
Czym się różnią - w 5 punktach
- Model procesowy: systemd = jeden monolityczny PID 1 (~3,1 MB) z głęboką integracją z jądrem (cgroups v2, socket activation, namespaces). runit, s6, dinit = tradycja daemontools — mały PID 1 + drzewo procesów nadzorczych, jeden na usługę. OpenRC i SysVinit = skrypty powłoki + osobny menedżer runleveli.
- Format definicji usługi: systemd = pliki INI .service/.socket/.timer. OpenRC = skrypty powłoki z funkcjami start/stop. runit = katalog z jednym plikiem wykonywalnym 'run' (to całość interfejsu). s6 = execline lub skrypt powłoki + s6-rc dla zależności. dinit = pliki INI bardzo podobne do systemd, ale parsowane przez 21 tys. linii C++ zamiast 1,4 mln.
- Graf zależności: systemd = dynamiczny graf, start równoległy. OpenRC = dynamiczny graf, start równoległy (rc_parallel="YES"). runit = brak grafu (kolejność alfabetyczna katalogów). s6 = paczkowy via s6-rc (deklaratywny). dinit = graf, start równoległy. SysVinit = sekwencyjne poziomy startu.
- Socket activation: systemd = natywna (usługa odbiera połączenia przed pełną inicjalizacją). dinit = natywna. OpenRC = brak. runit = brak (zewnętrzne socat). s6 = via s6-ipcserver.
- Cgroups v2: systemd = natywna (domyślna od wersji 240+). dinit = natywna. OpenRC = opcjonalna. runit = brak. s6 = opcjonalna. Na kernelu 7.0 cgroups v2 jest jedynym sensownym wyborem — v1 jest oficjalnie deprecated od Kubernetes 1.35 i traci wsparcie w jadrze.
Każdy system - po kolei
systemd - standard branżowy
systemd (Lennart Poettering, 2010, Red Hat) to nie tylko init — to proces nadzoru, daemon logowania (journald), menedżer sieci (networkd), resolver DNS (resolved), synchronizacja czasu (timesyncd), menedżer logowań (logind), menedżer urządzeń (udevd), menedżer tmpfiles (tmpfilesd). Wersja 256 (2026) to ~1,4 mln linii kodu w jądru projektu (init + wszystkie podsystemy). RAM w spoczynku: 48-65 MB (journald + logind + udevd + resolved). Binarna PID 1: ~3,1 MB.
Socket activation jest tu najsilniejsza: usługa może zacząć przyjmować połączenia zanim jej zależności będą w pełni zainicjalizowane. To daje systemd najlepsze czasy bootu przy wielu usługach (4,2 s średnio przy 12 usługach na AMD EPYC 7302P, test distroreviews.com 2026). Cgroups v2 jest natywna od wersji 240+ — na kernelu 7.0 to jedyny system, który wykorzystuje PSI (Pressure Stall Information) bez zewnętrznych narzędzi.
Główna bolączka systemd: monolityczność. 1,4 mln linii kodu, 15+ binarnych, własny format logów (journald), własny resolver, własny menedżer sieci. Krytycy mówią o "przesadną rozbudowę funkcji" — systemd zastępuje niezależne narzędzia swoimi implementacjami. Na desktopie GNOME 47 systemd nie jest widoczny (stack aplikacji dominuje), ale na małym VPS z 512 MB RAM 65 MB to 12% pamięci.
OpenRC - dojrzała alternatywa
OpenRC (Mike Frysinger, 2007, Gentoo) to graf zależności + skrypty powłoki. Wersja 0.56 (2026), ~12 tys. linii kodu. RAM: 11-15 MB (OpenRC + helper). Binarna: ~80 KB (OpenRC nie jest sam PID 1 — warstwiczy się nad busybox-init, sysvinit lub s6). Boot: 6,8 s średnio przy 12 usługach (test distroreviews.com 2026).
Najważniejsza cecha: audytowalność. Skrypt usługi jest po prostu skryptem powłoki — możesz go odczytać, zdebugować, zmodyfikować bez uczącego się nowego języka. Start równoległy działa (rc_parallel="YES" w /etc/rc.conf), ale jest mniej zaawansowany niż socket activation systemd. Opcjonalny nadzór procesów (supervise-daemon) lub zewnętrzny s6/runit. Domyślny na Gentoo i Alpine (Alpine 3.22). Na małych systemach (512 MB RAM) OpenRC jest standardem de facto — Alpine to 11 MB RAM vs 65 MB systemd.
runit - minimalizm w czystej postaci
runit (Gerrit Pape, 2004, smarden.org) to najprostszy model nadzoru: usługa to katalog zawierający jeden plik wykonywalny 'run'. Całość interfejsu. Wersja 2.2.0 (2024), ~3500 linii kodu. RAM: 4 MB (drzewo nadzoru). Binarna PID 1: ~30 KB. Boot: 5,1 s średnio (test distroreviews.com 2026) — szybsze niż OpenRC, ale porównanie jest nieco mylące, bo runit nie robi startu z kolejnością zależności (usługi startują równolegle, kolejność alfabetyczna).
Kompromis jest jasny: prostota do bólu, ale złożone zależności startupu wymagają ręcznego skryptowania w 'run'. Void Linux używa runit od 2014 (przedtem systemd) i nie ma planów zmiany. Na embedded (Raspberry Pi, routery, 512 MB RAM) runit jest niewidoczny — 4 MB to 0,8% pamięci. Brak cgroups, brak socket activation, brak grafu zależności. To cena za minimalizm.
s6 - precyzja teoretyczna
s6 (Laurent Bercot, 2011, skarnet.org) to nadzór procesów w modelu DJB (Daniel J. Bernstein) rozszerzony o graf zależności (s6-rc) i język execline (zamiast powłoki — eliminuje klasę błędów wstrzykiwania poleceń powłoki). Wersja 2.13.2.0 (2025), ~9500 linii kodu. RAM: <5 MB. Binarna PID 1: ~25 KB (najmniejsza z pięciu). Boot: 0,5 s na minimalnej VM (test gnutoday.com 2026).
execline to odrębny język skryptowy — nie jest bash, nie jest shell, ma własną składnię. Usuwa całą klasę błędów wstrzykiwania poleceń, ale wymaga nauki. s6-rc daje deklaratywny model zależności (paczkowy). Adélie Linux i Obarun używają s6. Na kernelu 7.0 cgroups są opcjonalne (s6 nie zarządza nimi bezpośrednio). Stroma krzywa uczenia, ale najczystszy model nadzoru z pięciu.
dinit - systemd bez monolitu
dinit (Davin McCall, 2017) to najnowocześniejszy z pięciu: pliki INI bardzo podobne do systemd units, graf zależności, cgroups v2, socket activation — ale 21 tys. linii C++ zamiast 1,4 mln. Wersja 0.20.0 (2026). RAM: ~150 KB (PID 1). Boot: 0,7 s na minimalnej VM (test gnutoday.com 2026). Domyślny na Chimera Linux, opcja na Artix, od czerwca 2026 nowa domyślność na KaOS.
dinit celowo adresuje krytykę runit i s6: brak funkcji menedżera usług, których wymagają złożone serwery. Pliki .dinit.conf czytają się jak systemd units — migracja z systemd jest najprostsza z alternatyw. Ecosystem wtyczek jest w fazie budowy (Chimera ma najwięcej gotowych .dinit.conf). Najmłodszy z pięciu, najniższa dojrzałość, ale najszybciej rosnący.
Benchmarki - co mówią liczby
| Metryka | systemd 256 | OpenRC 0.56 | runit 2.2.0 | s6 2.13.2.0 | dinit 0.20.0 |
|---|---|---|---|---|---|
| RAM w spoczynku (VPS 1 rdzeń/1 GB, SSH+cron+syslog) | 64,8 MB | 8,1 MB | 4 MB | <5 MB | ~6 MB |
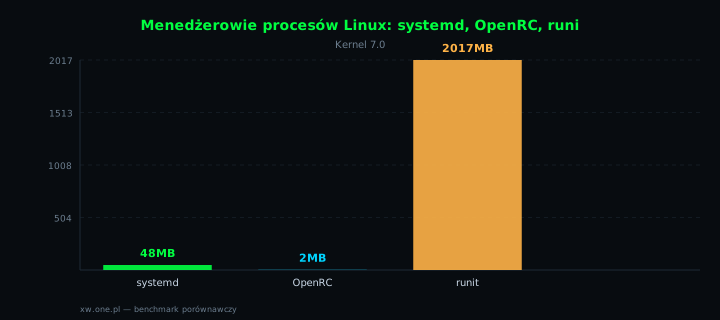
| RAM w spoczynku (32 GB RAM, 12 usług, distroreviews 2026) | 48 MB | 11 MB | 4 MB | — | — |
| Boot (12 usług, AMD EPYC 7302P, 20 cykli, distroreviews 2026) | 4,2 s | 6,8 s | 5,1 s | — | — |
| Boot (minimalna VM 2 rdzenie/4 GB, 10 cykli, gnutoday 2026) | 1,8 s | 0,9 s | 0,4 s | 0,5 s | 0,7 s |
| Rozmiar binarna PID 1 | ~3,1 MB | ~80 KB | ~30 KB | ~25 KB | ~150 KB |
| Linie kodu (core) | ~1,4 mln | ~12 tys. | ~3500 | ~9500 | ~21 tys. |
| Restart usługi (śr. czas odzysku) | 1,4 s | 2,1 s | <1 s | <1 s | — |
| Cgroups v2 | natywna | opcjonalna | brak | opcjonalna | natywna |
| Socket activation | natywna | brak | brak | via s6-ipcserver | natywna |
| Graf zależności | tak, dynamiczny | tak, dynamiczny | brak | tak (s6-rc) | tak, dynamiczny |
Źródła: distroreviews.com (2026, test 3 systemów na identycznym sprzęcie AMD EPYC 7302P, 32 GB RAM, 20 cykli boot, 30-dniowy okres obserwacji), gnutoday.com (2026-05, pomiar na Hetzner CX22 2 rdzenie/4 GB, 10 cykli, kernel 6.13), boycottsystemd.org (2026-09, porównanie 3 systemów, boot i RAM). Na kernelu 7.0 cgroups v2 jest jedynym sensownym wyborem — v1 jest deprecated od Kubernetes 1.35 i traci wsparcie w jadrze (LPC 2024, "Deprecating Cgroup v1"). Różnice w czasie bootu są realne, ale ograniczone: 0,4-1,8 s na minimalnej VM. Na desktopie z GNOME 47 stack aplikacji dominuje — systemd 480 MB vs runit 440 MB (9% różnicy, głównie journald vs svlogd).
Dystrybucje i ich default
| Dystrybucja | Default init | Alternatywy |
|---|---|---|
| Debian 13, Ubuntu 26.04, Fedora 42, RHEL 10 | systemd | brak (Debian: sysvinit, OpenRC, runit via pakiety) |
| Arch Linux | systemd | brak (Artix fork dla alternatyw) |
| Gentoo | OpenRC | systemd, s6, dinit |
| Alpine Linux 3.22 | OpenRC | brak |
| Void Linux | runit | brak |
| Artix Linux | wybór użytkownika | OpenRC, runit, s6, dinit, SysVinit |
| Devuan 6 | SysVinit | OpenRC, runit |
| Chimera Linux | dinit | brak |
| KaOS (od 06/2026) | dinit | brak |
| Adélie Linux, Obarun | s6 | brak |
Co wybrać - konkretnie
| Twoja sytuacja | Wybór | Dlaczego |
|---|---|---|
| Enterprise, RHEL, Fedora, Ubuntu, Debian | systemd | Domyślny, największy ekosystem, socket activation, cgroups v2, journald. Migracja to większy koszt niż zostawienie. |
| Gentoo, Alpine, mały serwer VPS | OpenRC | 8,1 MB RAM, skrypty powłoki (audytowalne), graf zależności, start równoległy. Najbardziej dojrzała alternatywa. |
| Embedded, Raspberry Pi, 512 MB RAM | runit lub s6 | 4-5 MB RAM, 25-30 KB binarna. runit = najprostszy, s6 = najczystszy model nadzoru. |
| Migracja z systemd, chcesz te same .service files | dinit | Pliki INI identyczne w składni z systemd, cgroups v2, socket activation. 21 tys. linii zamiast 1,4 mln. |
| Serwer z 12+ usługami, potrzebujesz socket activation | systemd lub dinit | Jedyne dwa z natywnym socket activation. systemd = dojrzały, dinit = lekki. |
| Minimalistyczny system, chcesz czytać cały kod | runit | 3500 linii kodu, 30 KB binarna, jeden plik 'run' na usługę. Całość kodu mieści się w jednym PDF. |
| Czyszczysz wstrzykiwania poleceń powłoki, potrzebujesz execline | s6 | execline eliminuje klasę błędów wstrzykiwania poleceń powłoki. s6-rc daje deklaratywny graf zależności. |
| Docker, kontenery, cgroups v2 wymagane | systemd lub dinit | Jedyne dwa z natywnym cgroups v2. Na kernelu 7.0 v1 jest deprecated. |
Podsumowanie
systemd pozostaje standardem branżowym — 85% dystrybucji, socket activation, cgroups v2, journald. 65 MB RAM jest ceną za integrację, na małym VPS odczuwalną, na desktopie niewidoczną. OpenRC jest dojrzałą alternatywą dla Gentoo/Alpine — 8 MB RAM, skrypty powłoki, graf zależności, start równoległy. runit jest ekstremum minimalizmu — 4 MB RAM, 30 KB binarna, jeden plik 'run' na usługę, ale brak grafu zależności i cgroups. s6 to najczystszy model nadzoru (execline, s6-rc), ale stroma krzywa uczenia. dinit to systemd bez monolitu — te same .service files, cgroups v2, socket activation, ale 21 tys. linii zamiast 1,4 mln. Na kernelu 7.0 cgroups v2 jest jedynym sensownym wyborem — v1 jest deprecated.